单片运动控制引擎集成电路的高性能交流驱动系统
| 摘要 IRMCK201和IRMCK203是用于高性能交流驱动系统的完整闭环电流控制和速度控制的新型集成电路,是一种单芯片解决方案。不同于传统的微控制器或者数字信号处理器(DSP)技术,IRMCK201和IRMCK203不需要任何编程就可以进行复杂的交流伺服算法开发。配合使用国际整流器公司的高压栅极驱动和电流测量集成电路,用户可以用最少的组件实现完整的交流伺服和无速度传感器控制,所需的设计和计算量很少。IRMCK201和IRMCK203中的所有控制算法是用Motion Control Engine (运动控制引擎,简写为MCE)中的专用硬件逻辑电路实现的,用于进行交流电流和速度的闭环控制。由于可以灵活地组态,它们的用途很广。这两种集成电路是用专用硬件来进行高实时性的运动控制计算,因而使用这些器件来做闭环控制,具有无与伦比的带宽。使用 IRMCK201时,可以把驱动配置成为感应电动机闭环矢量控制,或永磁电动机伺服驱动系统。使用IRMCK203 型集成电路,也可以轻易的实现永磁交流电动机的无速度传感器控制。在这两种集成电路中有丰富的运动外围器件、模拟及数字I/O可供配置。它的主通信逻辑电路包括一个异步通信接口,作为 RS232C,或者RS422,或者RS485通信接口使用;它还有一个高速的SPI从接口和一个八位通用并行接口。这个集成电路采用紧凑的100 引脚和80引脚的塑封QFP封装,可以很容易地集成到用户的印刷电路板上。 对当前运动控制设计过程的回顾 高性能伺服控制系统的设计是一件复杂的工作,通常涉及到不同技术领域的很多学科和专门技术。因此设计工程师们在设计高性能伺服控制的过程中,需要深入了解电力电子技术、硬件集成、先进的控制算法、灵活的用户界面、网络通信等专业知识。 在众多设计因素中,控制算法对整个系统的性能具有至关重要的影响。控制算法中包括各种与传感器有关的环节,这些传感器与电力电子电路和组件有着密切的关系。其中,位置、速度、电流都是很重要的变量,需要利用相应的传感器把它们反馈到系统中。 在控制三相交流电动机时,需要进行磁场定向控制(Field Orientation Control,简称FOC)。FOC就是对三相交流电流或电压进行变换,从而实现对转矩的线性控制。 FOC的策略是:测量三相电动机的电流并且将它变换成为转矩电流和励磁电流两个分量,从而实现对转矩控制的简化(线性控制)。所以,所谓的闭环电流控制实际上包含两个独立的电流控制环路。一个是控制转矩电流,另一个控制磁场电流。两个环路的结构一样,都包含若干个控制环节。一些基本的控制环节包括:旋转矢量变换、Clark座标变换、比例加积分环节、脉冲宽度调制器(PWM),以及电流测量环节。 除了PWM发生和电流测量环节,所有的控制环节过去都是用运动控制DSP或微控制器中的软件程序来实现的。在使用DSP或者微控制器进行实时控制时,这些电流控制环路是优先执行的任务。这需要设计人员对实时控制有深入准确的把握,严格按顺序执行每个控制环节,在特定的时间段内依次完成各个计算任务。 这些任务往往是通过某些硬件的事件/中断来驱动,对软件模块的执行时间要求非常精确,要求指令按特定顺序执行,从而在一定的时间操作硬件来驱动电机。 用于伺服控制和无速度传感器控制的FOC软件通常是汇编语言而不是高级语言编写,因为这些程序往往需要极高的执行速度和更新速度来满足系统动态性能不断提高的要求。有时,使用一些特殊的编程技术(也就是用转移指令实现快速的乘法 / 除法功能),可以进行快速计算以克服计算能力不足的问题。 不论是用高级语言(例如C、C++等)还是用低级的汇编语言,也不论是用DSP还是用微控制器,都需要专业的编程技能将这些运动控制环节转化成按一定顺序进行的计算,其中包含数以千计的指令。然后,对软件模块(软件通常是设计成由很多模块组成)中的各段源程序进行编译,并且把它们连接起来。最后,它变成一个庞大的可执行目标程序,其中包含所有的功能,例如闭环控制、用户界面、网络通讯等。如果存在差错,就要在源程序中把它找出来,进行修改,重新编译,重新连接,再得到修改过的可执行目标程序。这个过程往往需要重复很多次,才能得到一个最终程序。 另一个问题是程序维护。维护程序的成本往往是隐性成本,在开发阶段开始是不明显的。 因此,快速地开发运动控制算法,同时达到很高的性能,对于高性能伺服系统和交流电动机的无传感器驱动系统来说,仍然是一件富于挑战性的工作。 运动控制引擎-IRMCK201和IRMCK203的心脏 国际整流器公司最近推出的新型数字运动控制集成电路IRMCK201和IRMCK203,用于高性能的伺服控制和无速度传感器控制。IRMCK201采用经济的100引脚QFP封装(图1),IRMCK203则采用80引脚的QFP封装。这些集成电路只需要一只廉价的晶振为33 MHz的时钟提供时钟信号。IRMCK201是为了简化伺服驱动系统的设计工作、快速实现高性能的伺服驱动系统而设计的,而IRMCK203是针对永磁交流电动机的高性能正弦波无传感器控制而设计的。如果硬件采用集成电路 IRMCK201或者IRMCK203实现,不需要花费很多的设计时间和编程工作量,就可以完成诸如电机的调整这样的任务。硬件就可以实现所有的功能。 与传统的运动控制DSP不同,IRMCK201里面不仅有用于运动控制的外围部件(例如PWM,码盘计数电路、电流测量接口等),而且包含全套的磁通控制算法和速度控制算法,这些是通过硬件实现的,即所谓的运动控制引擎(Motion Control Engine ,简称MCE)。 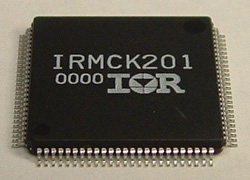 图1:IRMCK201的外观。
IRMCK201是一种数字集成电路,用硬件逻辑电路集成了使用编码器伺服控制的所有必需的功能。所以,它的结构是事先配置好的,如图2所示,但是它可以执行不同结构的控制算法。以感应电机的矢量控制为例。它内部有一个前馈滑差增益通道连接到矢量角度计算部分。闭合该通道上相应的开关即可使该控制的配置生效。因此,只要将开关闭合或断开,确切地说,即是通过计算机把“1”或者“0”写到相应的寄存器中,就可以选择启动或者禁止感应电机的控制功能。IRMCK201支持其他不同的结构配置(例如使用其他类型的电流传感器接口,而不是使用电流测量集成电路IR2175),使用或禁用电流控制中的前馈增益通道,使用或禁用速度闭环控制,以及选择速度指令的类型。 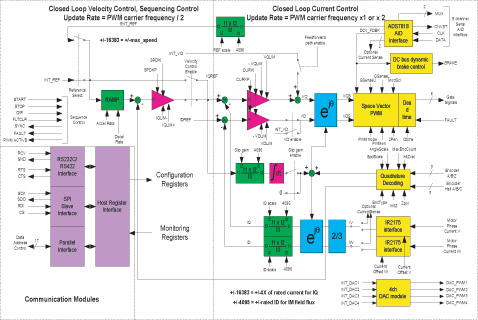 图2:IRMCK201的详细框图。
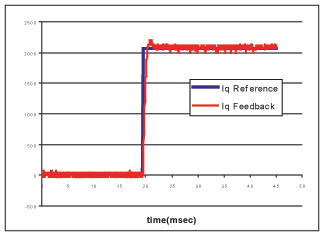 图3:转矩控制环的阶跃响应。
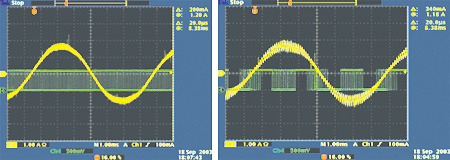 图4:传统的三相PWM(左图)和损耗小、EMI低的PWM(右图)。
把IRMCK201用到实际的电路中,这方面的设计仍然是一项富于挑战性的工作。国际整流器公司认识到,整个伺服驱动系统从样机开发到变成成品,是需要做很多工作的。电力电子电路、模拟信号转换电路、电源 target=_blank>开关电源电路、传感器接口电路的设计都是必须的,这些电路是整个伺服驱动器的重要组成部分。要特别注意的是,电力电子电路与热设计总是不可分割的,这很大程度上依赖于设计者的经验,从而加大了硬件系统设计的难度。 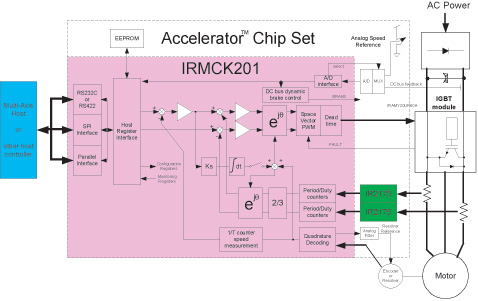 图5:使用IRMCK201的简易数字伺服放大器框图。
|
